
智元机器人发布具身基座大模型 GO-2
智元机器人发布新一代具身基座大模型 Genie Operator-2,采用动作思维链与异步双系统架构,并在多项具身智能基准测试中取得领先成绩。
海宇数科 · 事件日期 · 约 3 分钟 · 1 次阅读
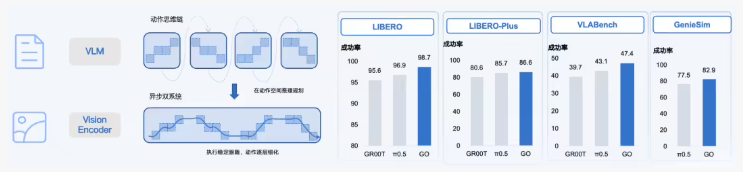
智元机器人于4月9日发布新一代具身基座大模型 Genie Operator-2(GO-2)。该模型面向机器人从理解指令到精准执行的衔接问题,目标是让机器人在接收语言指令后完成对应操作任务。 GO-2 在行业内提出“动作思维链”机制,模型接收指令后先在内部生成结构化的动作序列规划,再进入执行环节,而非直接边看边做。按发布方说法,这一规划过程类似人在投篮前预演轨迹,使动作路径更清晰、逻辑更连贯。 与动作思维链配合,GO-2 采用异步双系统架构:慢系统承担高层规划,快系统以更高频率实时修正动作细节。发布方称,这一设计使机器人在桌面高度存在偏差或物体发生滑动等干扰时仍能稳定完成任务。 在性能方面,GO-2 在 LIBERO 等多个全球主流具身智能基准测试中取得第一名,平均成功率达到98.5%。发布方还表示,该模型在存在光照干扰和背景噪声的复杂环境下表现出较强的泛化能力与鲁棒性。 智元机器人已通过 Genie Studio 开发平台打通从模型训练到真实场景部署的闭环。按发布方介绍,GO-2 可通过云端数据持续学习,不再局限于实验室演示,而是面向实际生产场景的系统。
首创动作思维链技术
GO-2 引入“动作思维链”机制。模型在接收指令后,先在内部生成一段结构化的动作序列规划,再据此执行,改变了传统机器人边看边做的模式。
配合该机制,GO-2 采用异步双系统架构:慢系统负责高层规划,快系统以更高频率实时修正动作细节。发布方称,面对桌面高度偏差或物体滑动等干扰,机器人仍能稳定完成任务。
刷新多项行业基准记录
在 LIBERO 等多个全球主流具身智能基准测试中,GO-2 均取得第一名,平均成功率高达98.5%。发布方表示,在光照干扰和背景噪声的复杂环境下,该模型仍展现出较强的泛化能力和鲁棒性。
目前,智元机器人已通过 Genie Studio 开发平台打通从模型训练到真实场景部署的闭环。按发布方说法,GO-2 可通过云端数据持续学习、不断进化,为具身智能走向实用化提供支撑。