
Runway 开源 27B 世界动作模型 Praxis-1:登顶机器人权威榜单,全面支持 Apache 2.0 商业开源
Runway 发布并开源了 270 亿参数的 Praxis-1 世界动作模型,采用 Apache 2.0 许可,开放全部权重及推理、微调代码,支持商业使用。该模型在 NVIDIA 的 RoboLab-120 基准测试中成功率居首,并已在多种机器人形态上跑通。
海宇数科 · 事件日期 · 约 3 分钟 · 4 次阅读
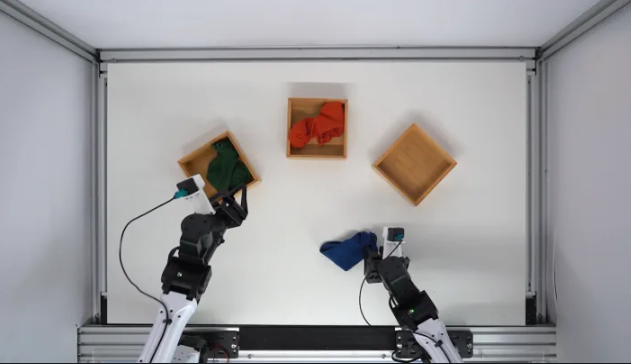
Runway 面向全球开发者和研究者开源了 Praxis-1。该模型采用 Apache 2.0 许可,全部模型权重、推理代码与微调代码均已开放,并允许商业用途。
顶尖 性能:270亿参数 MoE 架构,登顶 权威 机器人榜单
Praxis-1 拥有 270 亿参数,基于混合专家扩散 Transformer 架构,可同时预测视频与动作。Runway 与 Noble Machines、Standard Bots 和 Ultra 合作,在足式人形机器人、六轴工业机械臂及双臂仓储机器人上完成了跑通验证。
在 NVIDIA 旗下的 RoboLab-120 基准测试中,Praxis-1 于 1200 个评测回合里取得 46.2% 的整体成功率,排名居首。对比之下,FLUX3Action 成功率为 42.9%,Cosmos3Nano 为 36.8%,π0.5 为 28.0%。
在未见于预训练数据的 Google RT-1 上进行轻度微调后,Praxis-1 在 SimplerEnv 模拟环境中的成功率达到 80.0%,而 RT-1 原始策略为 52.4%。
硬件适配与生态支持:覆盖从数据中心到边缘端侧
硬件方面,Praxis-1 支持 H100、B200、RTX5090、RTX PRO6000 以及 Jetson Thor 芯片,可部署于边缘端侧。
该模型已在主流代码平台和托管平台上线。
用户可通过 GitHub 和 Hugging Face 获取,Hugging Face 版本支持 LeRobot。
调用与微调方面,Praxis-1 支持 vLLM-Omni 调用和 Reactor 托管推理,并提供全量微调与 LoRA 微调选项,无需重新训练完整模型即可适配不同机器人形态、特定相机及具体任务。
推动物理 AI 开放:大势所趋的开源生态
Runway 表示,美国要保持物理 AI 领先地位,需投入底层软硬件,目标是提升互操作性与开放程度。
作为 Cosmos Coalition 创始成员,Runway 与 NVIDIA 等伙伴合作开放前沿技术栈并提供共同基础设施,相关资源可下载使用,也可借助 NeMo Automodel 教程进行后训练。